الخلاصة: الذكاء الاصطناعي الفيزيائي يعلّم الآلات الفهم والحركة في العالم الحقيقي. وفي 21 أكتوبر 2026 وسّعت إنفيديا منصة Isaac بروبوت بشري مرجعي وأدوات محاكاة مفتوحة، لتتعلم الروبوتات آلاف المحاولات افتراضياً قبل أن تلمس الواقع. هذا يخفض كلفة التطوير ويسرّعه.
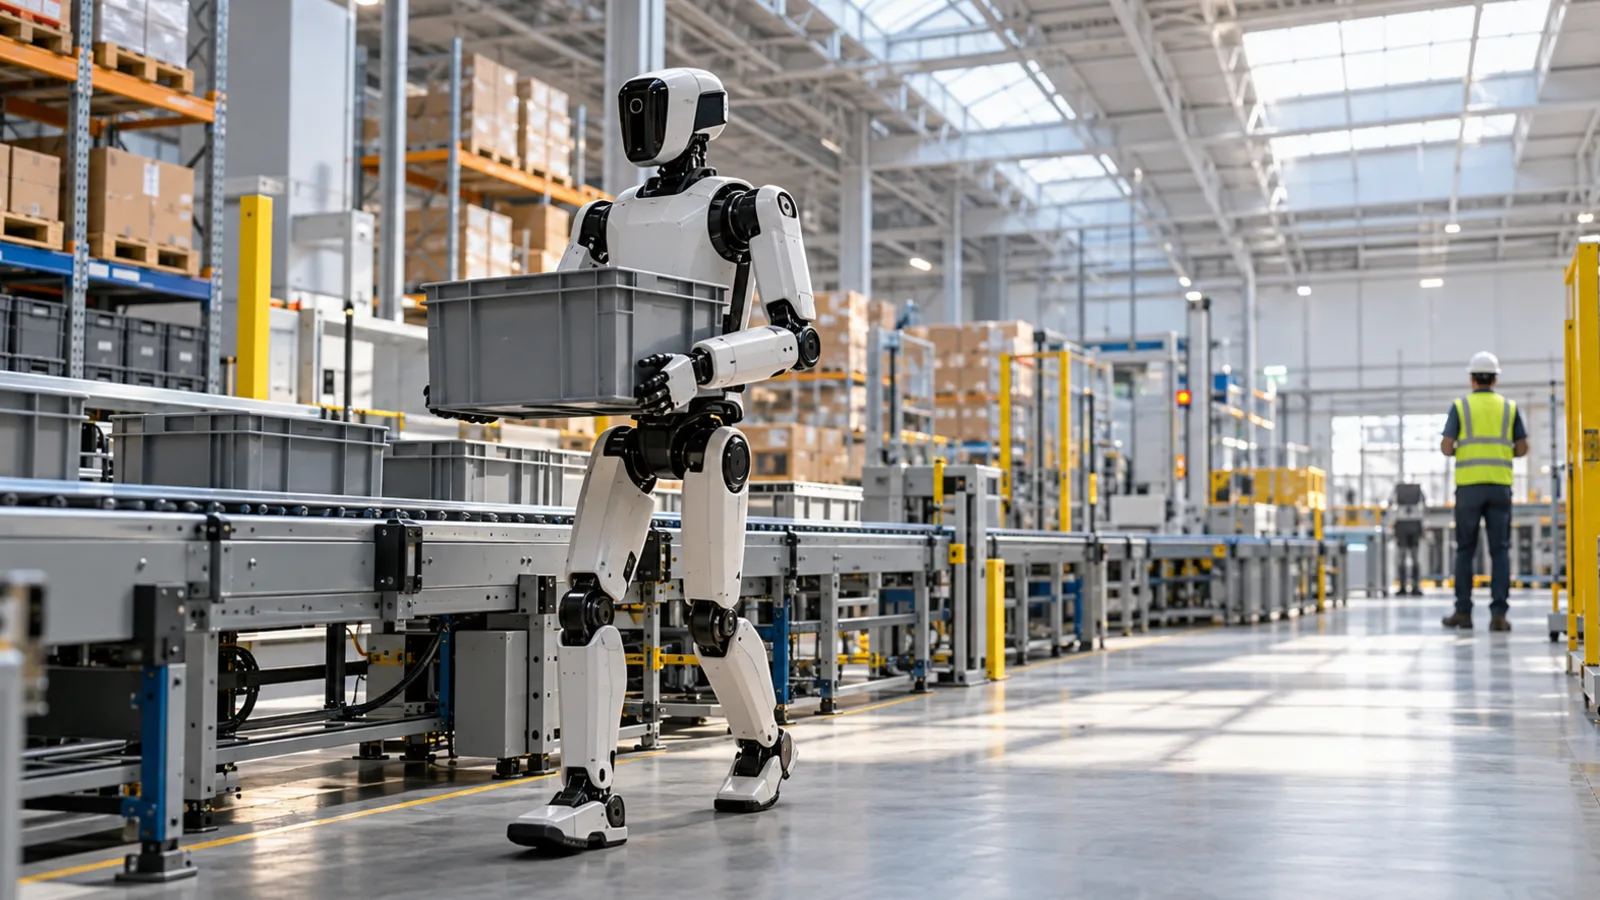
الذكاء الاصطناعي الفيزيائي هو الجيل الذي يخرج فيه الذكاء الاصطناعي من الشاشة إلى العالم المادي: روبوت يمسك علبة، أو سيارة تقرأ الطريق، أو ذراع تفرز الطرود. وفي مؤتمر GTC برلين في 21 أكتوبر 2026 أعلنت إنفيديا توسعاً كبيراً في منصتها المفتوحة Isaac لتطوير هذا النوع من الأنظمة.
السؤال الذي يشرحه هذا المقال: كيف يتعلم روبوت المشي أو الإمساك دون أن يكسر آلاف القطع في المختبر؟ الجواب في المحاكاة. وللخلفية العامة عن الروبوتات البشرية راجع دليل الروبوتات البشرية 2026.
ما الذي أعلنته إنفيديا في GTC برلين؟
بحسب البيان الرسمي لإنفيديا في 21 أكتوبر 2026، شملت الإعلانات:
- روبوت بشري مرجعي باسم Agile ONE SN، طُوّر مع شركة Agile Robots.
- Isaac Lab 3.0 متاحاً بشكل عام، وهو إطار مفتوح المصدر لتدريب سياسات الروبوتات.
- Isaac OS بيئة تشغيل مفتوحة المصدر تربط الذكاء الاصطناعي بالمستشعرات والتحكم والعتاد.
- Isaac GR00T 1.7 مع مسار مرجعي لصقل النماذج بالتعلم المعزز.
- مكتبة SimReady بأكثر من 2,000 أصل محاكاة لروبوتات ومعدات مصانع على Hugging Face.
- مجموعة بيانات Human 1M لأنشطة بشرية متنوعة بفيديو ثلاثي الزوايا وتتبع ثلاثي الأبعاد لليد.
وقال الرئيس التنفيذي جنسن هوانغ إن الروبوتات متعددة الأغراض تتقدم «بسرعة استثنائية».
ما مواصفات الروبوت المرجعي Agile ONE SN؟
الروبوت المرجعي ليس منتجاً استهلاكياً، بل منصة للباحثين والمطورين. ومواصفاته بحسب إنفيديا:
| البند | القيمة |
|---|---|
| الطول | 1.40 متر |
| الوزن | 40 كغ |
| درجات الحرية | 31 |
| الحمولة | 3 كغ لكل ذراع |
| اليدان | يدان بخمسة أصابع، 20 درجة حرية لكل يد مع استشعار لمسي |
| المعالج | Jetson Thor بأداء 2,070 تيرافلوب FP4 وذاكرة 128 غيغابايت |
| الاستشعار | كاميرات في الرأس والمعصم، وليدار، ووحدات قياس القصور الذاتي |
| التوفر | مطلع 2027 |
وأبدت جامعة ستانفورد وجامعة ETH Zurich اهتماماً بالمنصة. وقال تشاوبنغ تشن، مؤسس Agile Robots، إن الاختراق الحقيقي للروبوتات البشرية هو «الفائدة على نطاق واسع».
كيف تتعلم الروبوتات في المحاكاة؟
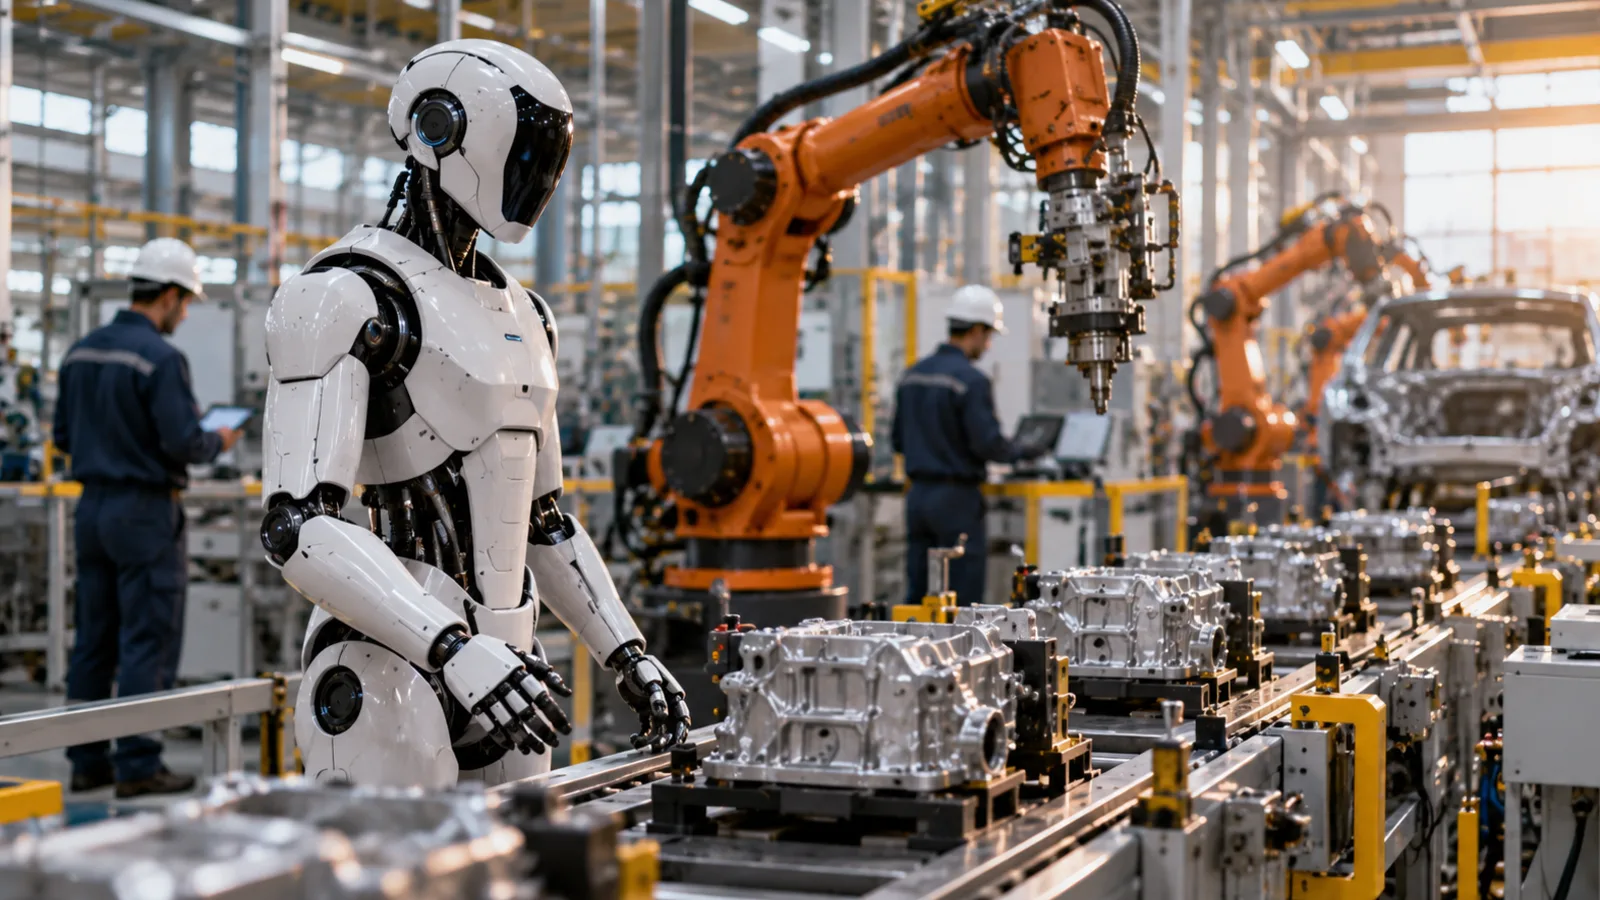
تخيّل أنك تريد تعليم روبوت التقاط كوب. في الواقع، كل محاولة فاشلة تعني وقتاً وكسوراً وربما ضرراً بالروبوت نفسه. أما في المحاكاة فيمكن تكرار المحاولة آلاف المرات في ساعات.
العملية تمر عادة بأربع مراحل:
- بناء العالم الافتراضي: نسخة رقمية من المكان والأشياء، بأوزانها واحتكاكها وأشكالها. وهنا تفيد مكتبة SimReady بأصولها الجاهزة.
- التعلم المعزز: يجرب الروبوت الافتراضي حركات كثيرة، فيُكافأ عند النجاح ويُعاقب عند الفشل، حتى يكتسب «سياسة» حركة.
- التنويع: تُغيَّر الإضاءة والأوزان والأسطح عمداً، كي لا يتعلم الروبوت عالماً مثالياً لا يشبه الواقع.
- النقل إلى الواقع: تُحمَّل السياسة على الروبوت الحقيقي وتُصقل بعدد أقل من التجارب.
يدعم Isaac Lab 3.0 هذه المراحل عبر عدة معالجات رسومية، ومع محركي الفيزياء Newton وPhysX. وهذا ما يجعل التدريب أسرع وأرخص.
ما دور نماذج العالم مثل Cosmos؟
المحاكاة التقليدية تحتاج من يبني كل تفصيل يدوياً. أما نماذج العالم فتولّد مشاهد واقعية وبيانات اصطناعية لحالات نادرة أو خطرة يصعب تصويرها.
وفي اليوم نفسه، 21 أكتوبر 2026، أعلنت إنفيديا أدوات جديدة لمنصة Cosmos، منها:
- Cosmos Data Factory لتصنيف بيانات التدريب وتنقيتها وتقييمها.
- خمسة مخططات بيانات سحابية، منها توليد صور العيوب وتوليد فيديوهات الأحداث.
- نسخ محاكاة من Cosmos 3 Nano لاختبار سياسات المركبات والروبوتات ثنائية الذراع قبل التجربة الواقعية.
وتذكر إنفيديا أمثلة عملية. فشركة بورشه تتوقع خفض تجارب القيادة الفعلية المتكررة حتى 90%، وولّدت شركة ANYbotics أكثر من 1,500 مقطع فيديو اصطناعي لتدريب أنظمتها.
هل تكفي المحاكاة وحدها؟
لا. فالمحاكاة تختصر الطريق لكنها لا تلغيه. يسمي الباحثون الفرق بين العالمين «فجوة المحاكاة والواقع»، وهي تظهر في تفاصيل صغيرة: سطح أكثر انزلاقاً من المتوقع، أو قطعة أخف وزناً، أو إضاءة تربك الكاميرا.
لذلك تبقى التجارب الواقعية ضرورية في المرحلة الأخيرة. والفرق أن عددها يصبح أقل بكثير، وأن الروبوت يصل إليها وقد اكتسب أساسيات الحركة مسبقاً.
ولهذا أيضاً تتحدث إنفيديا عن السلامة بالتوازي مع التدريب، فمنصة Halos للسلامة مخطط دمجها مع الروبوت المرجعي، وإن لم يكتمل ذلك بعد.
لماذا يهم هذا التوجه سوق الروبوتات؟
لأن أكبر عائق أمام الروبوتات ليس العتاد بل البيانات. النماذج اللغوية تعلمت من نصوص الإنترنت، لكن لا يوجد «إنترنت» لحركات الأيدي والأقدام. المحاكاة ونماذج العالم تحاول سد هذه الفجوة.
وتقول IDC إن الذكاء الاصطناعي الفيزيائي ثاني أعلى أولوية استثمارية في الذكاء الاصطناعي لدى المؤسسات خلال العامين المقبلين. كما تتوقع تجاوز شحنات الروبوتات البشرية 750 ألف وحدة بحلول 2030.
وهذا يفسر لماذا تدخل شركات برمجيات كبرى المجال، كما شرحنا في مقال روبوت OpenAI البشري وخطة 2027. ويفسر أيضاً حدة المنافسة الدولية التي تناولناها في مقال لماذا تخشى واشنطن الروبوتات الصينية، والسباق على العروض المبهرة كما في روبوت الحارس الشخصي من يونيتري.
ماذا يعني هذا للسعودية والخليج؟
الخبر الأهم للمنطقة أن كثيراً من هذه الأدوات مفتوح المصدر. فالجامعات ومراكز البحث والشركات الناشئة في السعودية تستطيع التدريب على Isaac Lab ومكتبة SimReady دون شراء روبوت باهظ في البداية.
وفي الخليج مثال قريب. فقد ذكرت إنفيديا، في إعلانها عن أدوات Cosmos، أن نظام رصد المخاطر لدى أدنوك يغطي 65 موقعاً.
أما للمصانع والمستودعات السعودية، فالمحاكاة تقدم طريقاً عملياً قبل أي استثمار:
- التوأم الرقمي: نسخة افتراضية من المصنع لتجربة تخطيط الخطوط ومسارات الروبوتات.
- اختبار السيناريوهات: محاكاة الازدحام والأعطال وذروة الطلب قبل حدوثها.
- تدريب الفرق: تأهيل المهندسين على أدوات مفتوحة قبل وصول المعدات.
وكل توأم رقمي يحتاج بيانات حقيقية من المستشعرات والآلات ليبقى مطابقاً للواقع. وللتقنيات المرتبطة راجع دليل التقنيات الناشئة 2026، وللنقاش الأبعد راجع عصر ما قبل الذكاء العام والروبوتات.
وإذا كانت منشأتك تحتاج ربط المعدات بالمستشعرات لبناء توأم رقمي موثوق، فقد تفيدك حلول إنترنت الأشياء كنقطة انطلاق.
الأسئلة الشائعة
ما هو الذكاء الاصطناعي الفيزيائي؟
هو ذكاء اصطناعي يدرك العالم المادي ويتفاعل معه عبر آلات مثل الروبوتات والمركبات ذاتية القيادة، بدل الاكتفاء بالنصوص والصور على الشاشة. وتعتبره إنفيديا ساحتها الكبرى التالية.
كيف تتعلم الروبوتات داخل المحاكاة؟
يُبنى عالم افتراضي يحاكي الفيزياء، ويجرّب الروبوت فيه المهمة آلاف المرات بالتعلم المعزز، فيكافأ على النجاح ويتعلم من الفشل. ثم تُنقل السياسة المتعلَّمة إلى الروبوت الحقيقي وتُصقل بتجارب أقل.
ما هو روبوت Agile ONE SN؟
روبوت بشري مرجعي قدمته إنفيديا مع شركة Agile Robots في 21 أكتوبر 2026. طوله 1.40 متر ووزنه 40 كغ وله 31 درجة حرية، ويعمل بمعالج Jetson Thor، ومتوقع توفره مطلع 2027.
هل أدوات إنفيديا للروبوتات مفتوحة المصدر؟
جزء كبير منها نعم. فإطار Isaac Lab 3.0 مفتوح المصدر ومتاح عموماً، وكذلك بيئة التشغيل Isaac OS، ومكتبة SimReady بأكثر من 2,000 أصل محاكاة متاحة على Hugging Face.
كيف تستفيد الشركات في السعودية من هذا التوجه؟
يمكنها البدء بتوأم رقمي لمصنع أو مستودع لتجربة مسارات الروبوتات وتخطيط الخطوط افتراضياً قبل الشراء. هذا يقلل كلفة التجارب ويعطي بيانات واضحة لقرار الأتمتة.
المصادر
- NVIDIA Newsroom: NVIDIA Advances Isaac Platform for General-Purpose Robotics With New Reference Humanoid, Frameworks, Simulation Pipelines and Data — 21 أكتوبر 2026.
- NVIDIA Blog: NVIDIA Cosmos Opens New Tools to Train, Evaluate and Deploy World Models — 21 أكتوبر 2026.
- Ynetnews: تغطية مؤتمر GTC برلين 2026 — أكتوبر 2026.
- IDC: The US Robotics Ban Hits Humanoids Hardest and Sends Volume to Europe — 22 أكتوبر 2026.
آخر تحديث للمعلومات: 26 أكتوبر 2026 — فريق تحرير تكنولوجيا سعودية.